
Característica
Haga que las conexiones de red sean más fáciles de seguir
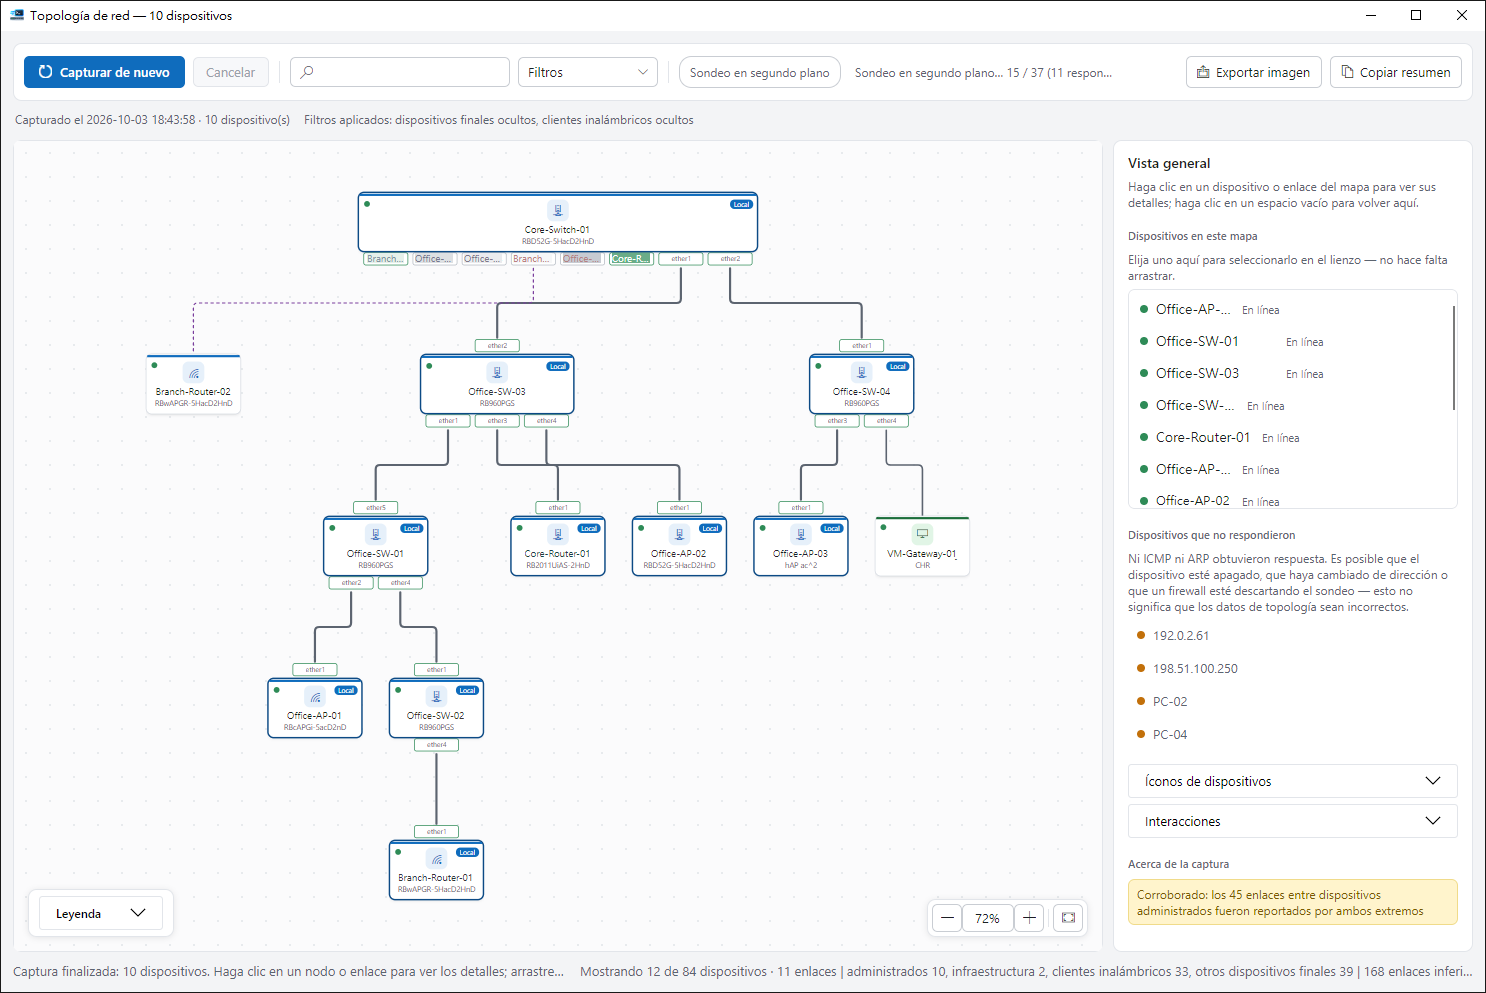
Combine observaciones de múltiples dispositivos en una vista de nodos, enlaces y puertos. Explore una red existente y exporte un mapa para la documentación de entrega.

Montado a partir de lo que ya contienen los dispositivos.
Cada dispositivo de red conserva una vista parcial de su entorno: sus vecinos inmediatos, qué dirección pertenece a qué interfaz y qué clientes inalámbricos están asociados con él. RosRunner consulta exactamente eso en cada dispositivo seleccionado y luego consolida esas vistas en un solo mapa.
- La captura es de sólo lectura en todo momento. No se configura ni habilita nada para mejorar el resultado.
- Un vínculo informado desde ambos extremos se consolida en una única conexión en lugar de duplicarse.
- Cada dispositivo se identifica cuando es posible (nombre, modelo, clase y fabricante) y cada atributo conlleva tanto un nivel de confianza como la evidencia de la que se deriva.
- Al seleccionar cualquier dispositivo o enlace, se abre un panel que explica la base de esa conclusión, lo que le permite no estar de acuerdo con ella.
- El mapa completo se exporta a un archivo adecuado para la documentación de entrega o un registro de cambios.
Soporte de conexión
| Tipo de conexión | Captura de topología |
|---|---|
| La conexión que utiliza WinBox (8291) | Apoyado |
| API | Apoyado |
| SSH | Compatible, con /ip service ssh habilitado en el dispositivo |
| REST | Solo RouterOS 7.x, con /ip service www o www-ssl habilitados |

Seleccione los dispositivos en la pantalla de inicio y trabaje en ventanas independientes.
Desde los detalles de un nodo RouterOS, abra una verificación de estado o una actualización para ese dispositivo sin cambiar la selección de inicio. Las actualizaciones aún requieren 8291 y confirmación de ejecución.
Siguiente: la lista de dispositivos desde la que comienza
Una captura comienza con los dispositivos que seleccionó, por lo que el mapa depende en última instancia de cómo se mantiene la lista de dispositivos.